Servomotores são amplamente utilizados em equipamentos automatizados, principalmente para controle de posição. A maioria dos servomotores de diversas marcas possui essa capacidade.
O controlador envia pulsos para controlar o funcionamento do servo motor, sendo que o número de pulsos determina o ângulo de rotação e a frequência do pulso determina a velocidade (que está relacionada ao ajuste da engrenagem eletrônica).
Quando os parâmetros de um novo sistema não funcionarem, comece definindo o ganho de posição para garantir que o motor funcione da maneira mais suave possível e sem ruído. A relação do momento de inércia também é crítica. Ele pode ser referenciado pelo número definido por meio de autoaprendizagem e, em seguida, definir o ganho de velocidade e o tempo de integração de velocidade para garantir operação contínua e de baixa velocidade e precisão de posição controlada.
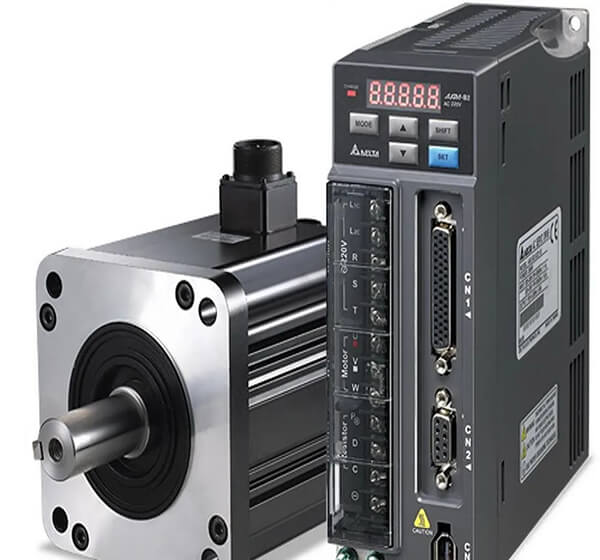
(1) Ganho proporcional de posição
Defina o ganho proporcional do regulador de controle de posição. Quanto maior o ganho, maior a rigidez e menor o atraso de posição sob o mesmo pulso de comando de frequência. No entanto, configurá-lo muito alto pode causar oscilação ou ultrapassagem. O valor do parâmetro é determinado pelo modelo específico do sistema servo e pela carga.
(2) Ganho feedforward de posição
Defina o ganho feedforward do controle de posição. Quando o valor definido é maior, o atraso de posição sob qualquer pulso de comando de frequência é menor, o ganho de feedforward do circuito de posição é maior e as características de resposta de alta velocidade do sistema de controle são melhoradas. No entanto, isso pode causar instabilidade e oscilação no sistema. Quando não são necessárias características de resposta altas, este parâmetro geralmente é definido como 0, com uma faixa de 0 a 100%.
(3) Ganho proporcional de velocidade
Defina o ganho proporcional do regulador de velocidade. O valor do ganho aumenta com uma configuração mais alta, tornando o sistema mais rígido. O valor do parâmetro deve ser determinado com base no modelo específico do sistema do servoconversor e na carga. Geralmente, quanto maior for a inércia da carga, maior será o valor definido. Tente definir um valor maior garantindo ao mesmo tempo que o sistema não produz oscilação.
(4) Constante de tempo integral de velocidade
Defina a constante de tempo integral do regulador de velocidade. Quanto menor o valor da configuração, mais rápida será a velocidade de integração. O valor do parâmetro é determinado com base no modelo específico e na carga do sistema de servoacionamento. Em geral, quanto maior for a inércia da carga, maior será o valor definido. Desde que o sistema não gere oscilação, procure definir um valor menor.
(5) Fator de filtro de feedback de velocidade
Defina as características do filtro passa-baixo do feedback de velocidade.
Quanto maior o valor, menor será a frequência de corte e menor será o ruído gerado pelo motor.
Se a inércia da carga for grande, o valor definido pode ser aumentado adequadamente.
Se o valor for muito alto, a resposta será lenta, o que poderá causar oscilação.
Quanto menor o valor de corte, mais rápida será a resposta.
Se for necessária uma resposta de velocidade mais alta, o valor definido pode ser reduzido adequadamente.
(6) Configuração máxima de torque de saída
Defina o valor limite de torque interno do servo driver.
O valor de ajuste é expresso como uma porcentagem do torque nominal.
Este limite está sempre em vigor e define a faixa de pulsos de conclusão de posicionamento no modo de controle de posição.
Este parâmetro fornece uma base para o driver determinar se o posicionamento foi concluído no modo de controle de posição.
Quando o número de pulsos restantes no contador de desvio de posição é menor ou igual ao valor definido deste parâmetro, o driver considera o posicionamento concluído e o sinal da chave no local está ligado. Caso contrário, está desligado.
No modo de controle de posição, o sinal de conclusão de posicionamento é emitido e o valor definido da constante de tempo de aceleração e desaceleração determina o tempo de aceleração do motor de 0 a 2.000 RPM ou o tempo de desaceleração de 2.000 a 0 RPM.
As características de aceleração e desaceleração são lineares e a faixa de velocidade de chegada é definida. No modo de controle sem posição, se a velocidade do servo motor exceder o valor definido, o sinal do interruptor de chegada de velocidade estará ligado, caso contrário, estará desligado.
Este parâmetro não é utilizado no modo de controle de posição e é independente do sentido de rotação.
(7) Ajuste manualmente os parâmetros de ganho
Ajuste o valor KVP do ganho proporcional de velocidade
Após a instalação do servo sistema, os parâmetros devem ser ajustados para garantir uma rotação estável. Comece ajustando o valor KVP do ganho proporcional à velocidade. Antes de fazer qualquer ajuste, defina o ganho integral KVI e o ganho diferencial KVD como zero e aumente gradualmente o valor KVP. Observe se há alguma oscilação quando o servo motor para e ajuste manualmente os parâmetros KVP para ver se a velocidade de rotação está visivelmente rápida ou lenta. Se o valor KVP causar os problemas mencionados acima, reduza o valor KVP para eliminar a oscilação e estabilizar a velocidade de rotação. Este valor será o valor do parâmetro determinado preliminarmente. Repita o processo de correção conforme necessário para atingir o valor ideal.
Ajuste o valor KVI do ganho integral
Aumente gradualmente o valor KVI do ganho integral para produzir o efeito integral. Conforme mencionado na introdução ao controle integral, o valor KVP e o efeito integral podem causar oscilação e instabilidade quando atingem valores críticos. Da mesma forma, reduza o valor KVI para eliminar a oscilação e estabilizar a velocidade de rotação. Este valor será o valor do parâmetro determinado preliminarmente.
Ajuste o valor KVD de ganho diferencial
O principal objetivo do ganho diferencial é suavizar a rotação da velocidade e reduzir o overshoot. Aumentar gradualmente o valor KVD melhorará a estabilidade da velocidade.
Ajuste o valor KPP do ganho proporcional da posição
Se o valor KPP for ajustado demais, o posicionamento do motor irá ultrapassar, causando instabilidade. Neste caso, reduza o valor do KPP para diminuir o overshoot e evitar instabilidade, mas tome cuidado para não ajustá-lo muito pequeno, pois reduzirá a eficiência do posicionamento.
(8) Ajustar automaticamente os parâmetros de ganho
Os servodrivers modernos são computadorizados e a maioria deles oferece um recurso de ajuste automático de ganho, que pode lidar com a maioria das condições de carga. Durante o ajuste de parâmetros, você pode primeiro usar a função de ajuste automático de parâmetros e depois fazer ajustes manuais, se necessário. O ajuste automático de ganho também possui várias opções. Normalmente, a resposta de controle é dividida em diferentes níveis, como resposta alta, média e baixa, e os usuários podem configurá-la de acordo com suas necessidades.